數位果子 BLOG
本站是數位果子的部落格網站。
本站是數位果子的部落格網站。
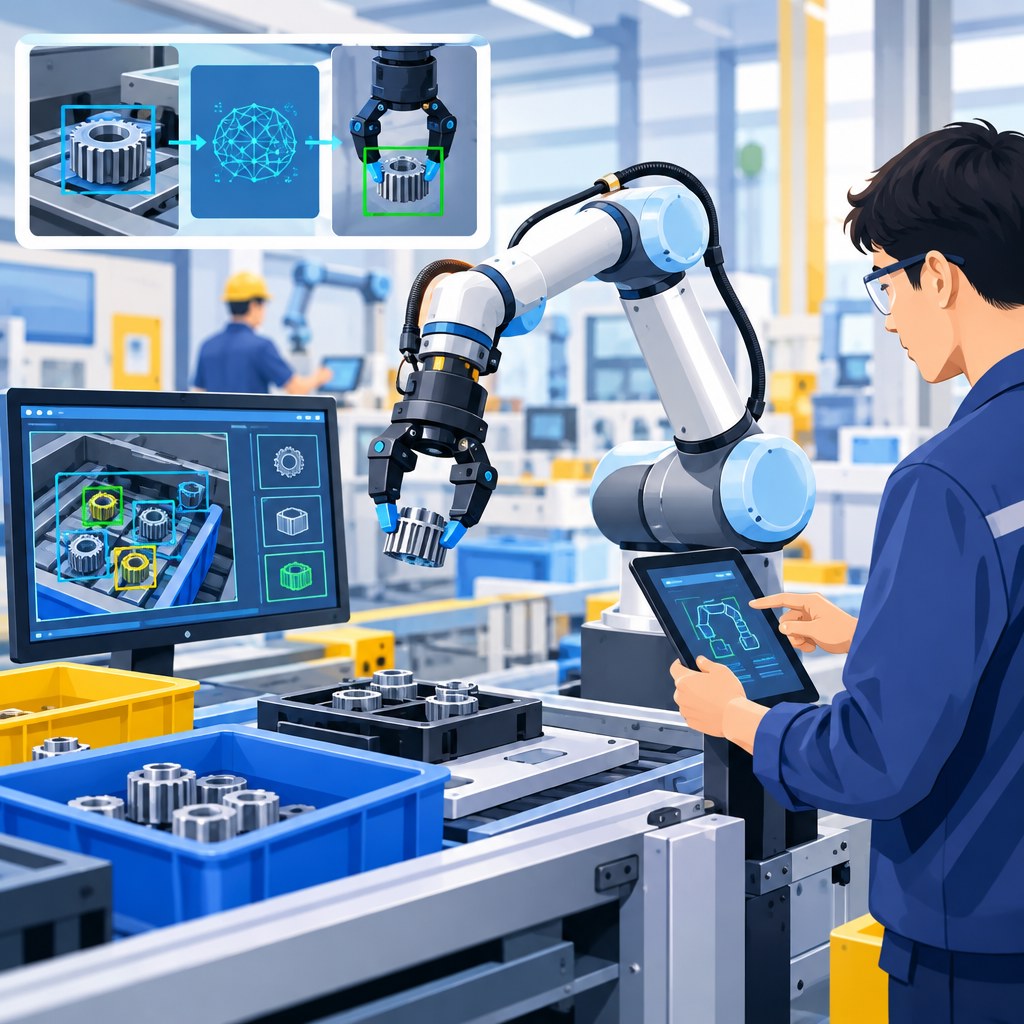
若企業準備以機器人抓取、視覺辨識、人機協作或現場驗證為主題申請地方型 SBIR,最重要的判斷標準是:計畫是否真正解決了既有流程中尚未被有效處理的技術問題。單純採購現成機器人、相機或夾具,通常不能直接等同研發;較具研發說服力的內容,會聚焦於相似零件辨識、遮擋處理、姿態估測、夾具容錯、失敗重試邏輯、人員介入流程,以及受控場域的驗證設計。
地方型 SBIR由地方政府依在地特色推動創新研發,中央型與地方型的申請條件、審查重點、經費規則及徵件時程不可互相套用。本文查核日為2026年10月13日,僅整理機器人應用研發的規劃方法;實際資格、徵件狀態、應備文件、核定預算與執行程序,仍應以公司所在地當年度地方政府公告及核定內容為準。
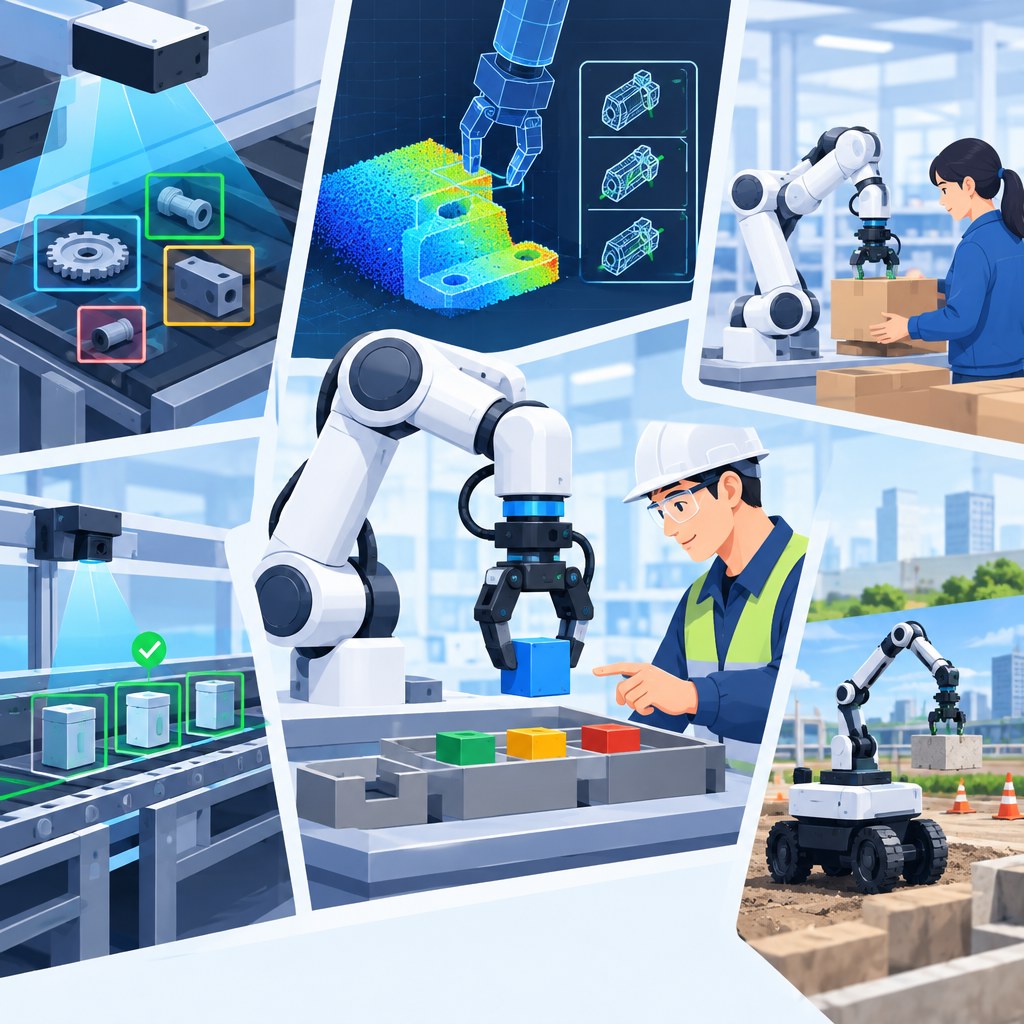
地方型 SBIR不是全國一致的制式方案。企業應先確認所在地政策方向,再把技術問題轉寫成可執行的研發工作。以經濟部中小及新創企業署「115年度地方型SBIR」頁面所列資訊為例,桃園可見AI應用服務與智慧製造方向;臺中則列有機械及精密機械、工具機及零組件與AI等方向。這些資訊可作為題目定位背景,但不代表任何機器人案必然符合資格,更不代表一定獲核定。
機器人應用計畫應避免只寫「導入智慧自動化」。審查者需要理解:現場原本如何作業、變異從哪裡產生、既有設備為何無法穩定完成,以及研發後將建立何種可驗證的能力。換句話說,題目應從「要買什麼」改成「要突破什麼」。
零件外觀相近、方向不一、反光或重疊時,如何建立可判讀的特徵與例外處理規則。
當位置偏移、堆疊高度改變或接觸面不足時,夾具與路徑如何降低失敗機率。
系統無法判定時,如何提示人員確認、留下紀錄,並讓流程安全地回到可執行狀態。
最常見的失焦情況,是企業把整條產線的願景一次寫進計畫,卻沒有界定第一個必須攻克的瓶頸。較好的做法是先選定一個具代表性的工作站,例如散裝零件取放、料盤補料、成品分流、視覺檢查後搬運,然後建立現況資料:零件類型、外觀差異、堆放方式、人工判斷點、失敗情境及重工原因。
接著,將「自動化不足」轉成可驗證的技術假設。例如:當兩種金屬零件輪廓相似且彼此遮擋時,系統是否能先判定可抓取目標;若抓取後感測訊號異常,是否能執行放回、換角度觀測或轉交人員確認。這類假設比「提升智慧化程度」更具可檢驗性,也有助於安排研發階段。
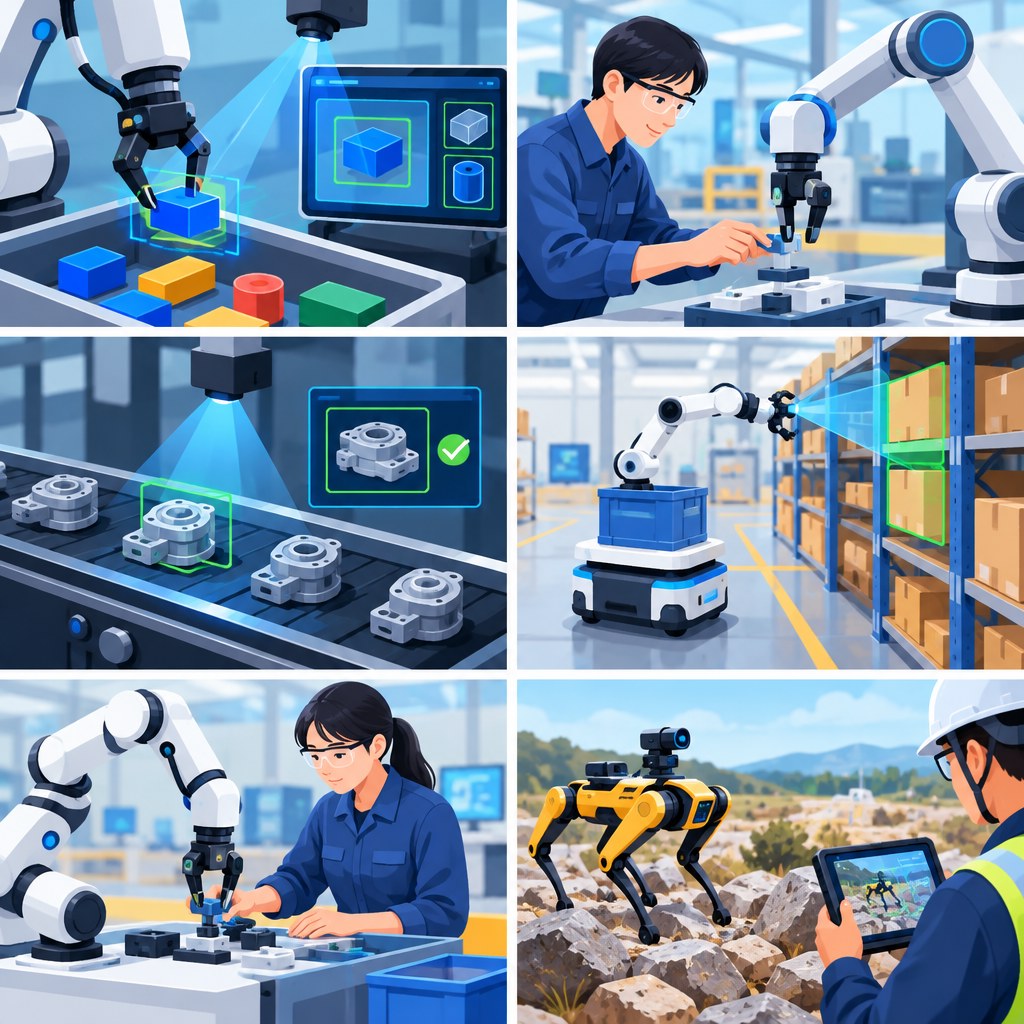
抓取辨識的難點往往不在模型能否辨識標準品,而在於現場出現相近料號、油污、反光、局部遮擋、翻面、交疊或背景干擾時,系統是否知道自己「不確定」。研發規劃應把樣本分為正常、邊界與例外三類。正常樣本用於建立基本流程;邊界樣本檢驗辨識穩定性;例外樣本則用來設計拒判、重拍或人員接手機制。
實務上,與其追求所有狀況都自動判定,不如先定義無法可靠判定時的動作。系統可暫停該物件、標示畫面中的疑點、將物件移至待確認區,或通知人員執行指定確認步驟。這不只是降低誤抓,也是將人機協作納入系統能力。
機器人抓取不是只靠演算法。零件材質、重量分布、表面狀態、可接觸面與堆放密度,都會影響夾具是否抓得穩。當視覺定位與夾具接觸條件沒有一併設計,即使辨識正確,仍可能在取件、移動或放置時失敗。因此,研發內容宜明確說明夾具的可調整部位、可接受姿態範圍,以及抓取結果如何被回饋到下一輪決策。
失敗重試更不能只是「重新執行」。有效的重試必須改變條件,例如更換觀測角度、調整接近路徑、重新選擇抓取點、降低一次取件數量,或將疑似卡料的物件交由人員處理。若每次重試都採取相同行為,系統只會重複相同失誤,難以累積真正的改善資料。
上表是計畫撰寫的思考框架,不是官方門檻。任何數值目標、驗證方法或成果定義,都應依零件特性、場域限制與當年度所在地規定自行設定,並在執行中保留可追溯資料。
現場驗證不等於把尚未成熟的系統直接投入高風險生產。較穩健的做法是建立授權、可控的測試場域,先固定工作台、零件範圍、物料來源與作業節奏,再逐步增加變異。企業可將驗證分成三層:桌上測試確認基本動作;模擬工位驗證視覺、夾具與流程整合;在授權現場觀察長時間運作時的例外情況。
驗證紀錄應包含成功狀態,也要包含失敗原因。像是目標未被辨識、物件重疊、夾具滑移、位置偏差、人工介入或系統暫停,都應保留發生條件與後續處置。這些資料能支持後續迭代,也能避免成果報告只展示漂亮畫面,卻無法說明系統如何面對真實問題。
以下為非真實核定案例。某零組件業者需從料箱中取出外觀相近的工件,人工可依局部孔位與邊緣判斷,但工件經常交疊。企業若只提出購置協作機器人,研發性不足;若改為開發「遮擋情境下的候選物件排序、可抓取區域判定、異常抓取回饋及人工覆核介面」,則較能呈現技術工作與驗證脈絡。
該案例可自行設定非官方門檻,例如以不同遮擋條件建立測試組合,觀察系統是否能正確區分可抓取、需重試與需人員確認的狀態;再依每次失敗紀錄調整相機位置、照明條件、夾具接觸面或重試順序。重點不在宣稱某個固定數字,而在於目標、方法、紀錄與修正之間能否一致。
不建議。地方型SBIR由各地方政府依其公告與程序推動,中央型與不同縣市的規則不能直接互用。申請前應查看公司所在地當年度公告,並以受理單位說明為準。
不一定。現成設備可成為驗證平台的一部分,但研發價值應清楚呈現在辨識、控制、夾具、整合、例外處理或流程設計等新增技術工作,而非僅止於設備採購與安裝。
不必然。研發過程應如實呈現限制條件、失敗樣態與修正方向。比起只展示成功畫面,能說明哪些情境需拒判、如何重試、何時由人員接手,更能展現系統設計的成熟度。
不會。人機協作的重點是讓人員處理高不確定性、低頻或需要經驗判讀的例外,而讓機器人承擔可重複的動作。清楚的接手與復歸流程,反而有助於提升現場可用性。
數位果子科技有限公司提供網路行銷、SEO內容規劃、Google/社群廣告投放,協助本主題研發差異轉為企業服務頁、案例說明、詢問表單與獲客內容。
現在就整理公司所在地、產品或服務對象、現有流程與預計改善的問題,向數位果子科技有限公司提出行銷需求,討論適合的內容與獲客方案。
地方型SBIR機器人研發的關鍵,在於把現場痛點收斂為可測試的技術問題,再以辨識、抓取、重試、人員介入與受控驗證建立完整證據鏈。先確認所在地當年度規定,再用真實流程資料完善提案,才能讓計畫內容同時具備研發邏輯與落地價值。